Тег: foc
Деякі думки про точність вимірювань в електроприводі
"А якщо на велоколесо встановити енкодер буде ж краще ніж штатні датчики Холла? Енкодер точніший!" - такі питання мені інколи ставлять.
А насправді чи можна таким чином покращити точність вимірювання положення ротора безколекторного мотора і таким чином покращити керування електричним мотором? І взагалі, яка точність вимірювань потрібна, чи принаймні достатня, для датчиків положення ротора та датчиків вимірювання струму у системах керування безколекторними моторами? У це питання ми сьогодні будемо заглиблюватися. І мова буде не лише про векторне керування.
FOC Position Control. Векторне управління - Стабілізація положення
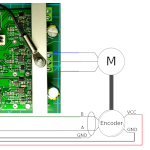
Безколекторні двигуни можливо використовувати не тільки як тяглові, а ще як сервоприводи для систем позиціювання. У цьому випадку їх не слід порівнювати з кроковими електродвигунами. Використовуючи Безколекторні двигуни можна побудувати більш досконалу систему утримування положення. Навіть як що вплив зовнішніх сил буде намагатися зрушити систему з заданого положення, двигун буде намагатися утримувати задане положення. А якщо зовнішні сили відхилять систему від заданого положення, двигун поверне її у задане положення. Для того, щоб система могла оцінювати положення, двигун має бути обладнаний датчиком положення (зазвичай енкодером). Використовуючи зворотній зв'язок з датчика положення, контролер зможе керувати двигуном для забезпечення утримання положення. Звісно, така система буде більш складною і більш дорогою за просту систему з кроковими електродвигунами без зворотного звʼязку.
Векторне управління для велосипедного мотор колеса
(HUB motor & FOC)
Тестую векторне управління для велосипедного мотор колеса. У чому різниця між BLDC, PMSM (синус) і FOC (векторне управління). Ділюся враженнями від їзди…
Датчики струму! 10 штук! Куди стільки?
Датчики струму на ефекті Холла ACS712, шунти INA169, мікросхема - датчик струму IR25750
Мотор колесо. Векторне управління.
Перше відео про те, як я робив векторне управління для велосипедного мотор колеса.
Векторне управління. Фазні і координатні перетворення
Навіщо потрібні перетворення Кларк, пряме і зворотне перетворення Парка.
Tags
web java-script bmp280 adc bldc stm32 rs-232 programmator 3d-printer flash pwm sms motor docker raspberry-pi meteo gps ngnix bme280 timer ssd1331 mpu-6050 bkp battery rfid st-link tim mpx4115a ssd1306 encoder atmega pmsm wifi options rtc examples nvic soldering mongodb esp8266 books lcd foc flask barometer bluetooth ethernet brushless uart watchdog servo gpio solar git remap dma usart eb-500 smd nodemcu sensors displays html python capture dht11 led i2c eeprom piezo exti websocket max1674 usb dc-dc avr hih-4000 css mpu-9250
Архіви