Тег: brushless
Деякі думки про точність вимірювань в електроприводі
"А якщо на велоколесо встановити енкодер буде ж краще ніж штатні датчики Холла? Енкодер точніший!" - такі питання мені інколи ставлять.
А насправді чи можна таким чином покращити точність вимірювання положення ротора безколекторного мотора і таким чином покращити керування електричним мотором? І взагалі, яка точність вимірювань потрібна, чи принаймні достатня, для датчиків положення ротора та датчиків вимірювання струму у системах керування безколекторними моторами? У це питання ми сьогодні будемо заглиблюватися. І мова буде не лише про векторне керування.
Датчики Холла 120/60 градусів
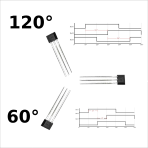
- Ще це означає?
- У чому різниця встановлення датчиків?
- Як запустити двигун з датчиками 60 градусів регулятором який вміє лише 120?
Може здатися очевидним, що 120 і 60 - це кут під яким встановлюються датчики Холла, та це насправді не так. У першому і другому випадку датчики встановлені відносно один до одного з кутом 120 градусів. Звісно, мова йде про електричні градуси.
FOC - своя реалізація векторного керування. Підбиваю підсумки 2022 року
FOC (Field Oriented Control) using Polar Coordinates. Своя реалізація векторного керування безколекторними моторами у якій використовуються полярні координати. Підбиваю підсумки що зроблено за 2022 рік.
Конструктор регуляторів моторів. Підбиваю підсумки 2022 року.
Конструктор регуляторів моторів. За цей рік зроблено не багато. Але проєкт не вмер. Невеличкий рух є, поступово буде розвиватися цей напрямок. Можливо будуть цікаві відео про окремі блоки.
Сторінка зі схемами, платами:
Відео по темі:
Чому трифазні мотори стали такими популярними?
Своя бібліотека для векторного керування безколекторними моторами
Адаптивний ПІД регулятор
Конструктор регуляторів моторів. Структура.
Конструктор регуляторів моторів. Анонс.
FOC Position Control. Векторне управління - Стабілізація положення
Безколекторні двигуни можливо використовувати не тільки як тяглові, а ще як сервоприводи для систем позиціювання. У цьому випадку їх не слід порівнювати з кроковими електродвигунами. Використовуючи Безколекторні двигуни можна побудувати більш досконалу систему утримування положення. Навіть як що вплив зовнішніх сил буде намагатися зрушити систему з заданого положення, двигун буде намагатися утримувати задане положення. А якщо зовнішні сили відхилять систему від заданого положення, двигун поверне її у задане положення. Для того, щоб система могла оцінювати положення, двигун має бути обладнаний датчиком положення (зазвичай енкодером). Використовуючи зворотній зв'язок з датчика положення, контролер зможе керувати двигуном для забезпечення утримання положення. Звісно, така система буде більш складною і більш дорогою за просту систему з кроковими електродвигунами без зворотного звʼязку.
Рекуперація. FOC і цікаві досліди
Ротор з металевим кільцем проти ротора без кільця
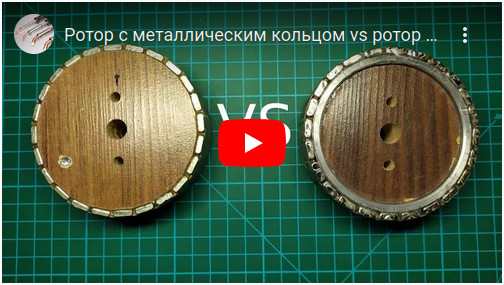
Порівняння характеристик дерев'яного бісколлекторного мотора з різними роторами.
Tags
dma dc-dc lcd eb-500 raspberry-pi tim wifi eeprom gpio piezo rfid usb encoder capture avr mongodb adc soldering ngnix gps css python options examples ethernet motor atmega sensors bkp exti led meteo mpu-9250 remap solar smd html docker hih-4000 programmator displays mpx4115a battery brushless web pmsm nodemcu watchdog rtc servo uart i2c mpu-6050 pwm usart sms git ssd1331 3d-printer flash nvic books websocket st-link ssd1306 max1674 foc stm32 java-script esp8266 timer bmp280 barometer dht11 rs-232 bluetooth bldc flask bme280
Архіви