Тег: python
Websocket. Сервер (Python) & Клиент (JavaScript)
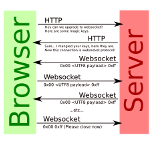
Пример использования Websocket. Websocket сервер на Python, Websocket клиент на Java Script. Пример в виде простого чата.
WebSocket — протокол связи поверх TCP-соединения, предназначенный для обмена сообщениями между браузером и веб-сервером в режиме реального времени.
Python + Redis
Redis - резидентная система управления базами данных класса NoSQL с открытым исходным кодом, работающая со структурами данных типа «ключ — значение». Используется как для баз данных, так и для реализации кэшей, брокеров сообщений. Ориентирована на достижение максимальной производительности на атомарных операциях.
Python + Memcached
Memcached - программное обеспечение, реализующее сервис кэширования данных в оперативной памяти на основе хеш-таблицы. С помощью клиентской библиотеки позволяет кэшировать данные в оперативной памяти множества доступных серверов. Пример использования на Python.
PWM контролер з інтерфейсом I2С на базі мікросхеми PCA9685

PCA9685 - Це 16-ти канальний 12-розрядний контролер. Частота PWM налаштовується в межах від 24 до 1526 Гц. Хоча на платі від Adafruit написано від 40 до 1000 Гц. За допомогою PWM контролера можна керувати яскравістю світлодіодів, сервоприводами, обертами двигунів та іншими пристроями, де PWM сигнал використовується для керування.
HMC5883L Магнітометр

Трьохосьовий магнітометр HMC5883L досить поширений. Іноді його помилково називають компасом. Але його важко назвати справжнім компасом. Спробуємо розібратися чому, та що треба зробити щоб перетворити його на електронного компаса. У попередній статті я писав про гіроскоп і акселерометр MPU 6050, за допомогою якого ми визначали нахили по двох осях. Але визначення положення відносно вертикальної осі залишилося без уваги. Безумовно, для цього можна було використати гіроскоп. Але у гіроскопа є дрейф і він не може визначати сторони світу. Для цього спробуємо застосувати трьохосьовий магнітометр HMC5883L.
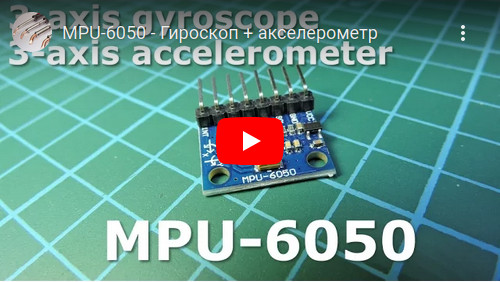
MPU-6050 - гіроскоп - акселерометр

Трьохосьовий гіроскоп з трьохосьовим акселерометром MPU6050 дуже доступний за ціною чим і придбав собі популярність. Цей датчик застосовується для визначення положення в просторі, в системах стабілізації положення, стабілізації прямолінійного руху і руху по заданій кривій. Наприклад, в балансирних роботах, в ігрових приставках, застосовується у робототехніці, для вимірювання кутів нахилу, швидкості обертання, у авіамоделізмі його використовують в автопілотах. Датчик може застосовуватися для вимірювання перевантажень, тощо.
Tags
dht11 soldering nodemcu mpu-6050 options adc servo usart solar motor css raspberry-pi 3d-printer dma tim programmator flash capture gpio max1674 avr lcd flask git bme280 remap piezo smd bldc timer eeprom eb-500 books mpx4115a foc docker ngnix barometer wifi bkp examples nvic rfid websocket ssd1306 i2c sensors uart mpu-9250 usb rs-232 brushless pmsm st-link ssd1331 displays ethernet bluetooth html meteo rtc pwm stm32 gps esp8266 hih-4000 java-script encoder dc-dc sms atmega python mongodb led exti web bmp280 watchdog battery
Архіви