Тег: pmsm
Підключення мотор колеса до STM32
Керування велосипедним мотор колесом з трьома датчиками Холла у режимі PMSM. Оновлений приклад для STM32.
Це доопрацьований приклад для керування безколекторними моторами з трьома датчиками Холла. Раніше я робив статтю з прикладом для PMSM з трьома датчиками Холла. Але цей приклад відрізняється від попереднього наявністю режиму навчання мікроконтролера. Фактично контролер сам визначає як встановлені датчики Холла. Оновлений приклад також не використовує блочну комутацію під час старту мотора.
Для підключення мотор колеса до моєї плати довелось використовувати схему фільтра яка ліквідує шуми датчиків Холла. Такі "шуми" датчиків Холла виникають у тих моторів у яких датчики встановлені безпосередньо на статорі.
Скачати приклад керування PMSM для STM32
Схема фільтра для датчиків Холла велосипедного мотор колеса:


Детальніше у відео:
PMSM з одним датчиком Холла. Приклад для STM32
Приклад керування безколекторним двигуном з одним датчиком Холла у режимі PMSM.
Раніше я робив статтю з прикладом для PMSM з трьома датчиками Холла. Збуджувати обмотки статора синусоїдальним струмом можна і коли у двигуна лише один датчик Холла. Такі двигуни не використовують у електротранспорті. Двигун з одним датчиком складно запустити під значним навантаженням. Тому безколекторні двигуни з одним датчиком Холла використовують у пристроях де під час старту немає навантаження на валу двигуна. Наприклад, у вентиляторних системах, помпах, тощо. Цей приклад зроблений для мікроконтролера STM32 і моєї тестової плати для роботи з безколекторними моторами.
Скачати приклад керування PMSM з одним датчиком Холла для STM32
Детальніше у відео:
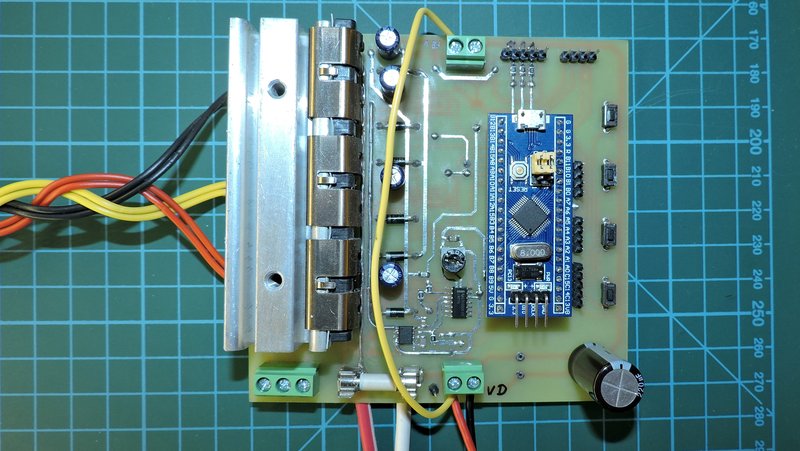
Схема керування безколекторним двигуном BLDC, PMSM на STM32
- Напруга живлення плати 12V
- Напруга живлення двигуна 12v ... 72V
- Максимальний струм 30 A


Безколекторні мотори "на пальцях"
Докладно про безколекторні мотори. Принцип роботи, синхронних та безколекторних двигунів.
Схема керування безколекторним двигуном BLDC, PMSM на STM32
- Напруга живлення плати 12V
- Напруга живлення двигуна 12v ... 72V
- Максимальний струм 30 A
STM32 - PMSM Control

Керування PMSM за допомогою STM32
Викладений нижче матеріал ґрунтується на документації AVR447 від фірми Atmel. Приклад керування PMSM двигуном з трьома датчиками Холла для мікроконтролера STM32 базується на інформації, викладеної в цій документації. Існує деяка плутанина в термінології пов`язаної з безколекторними двигунами. Саме поняття "безколекторний двигун" охоплює кілька груп двигунів, в тому числі й безколекторні двигуни з постійними магнітами. Далі маються на увазі безколекторні двигуни з постійними магнітами. У більшості літературних джерел двигуни з постійними магнітами розділені на дві категорії за формою зворотного ЕРС (електрорушійна сила). Зворотна ЕРС може мати вигляд трапеції або синусоїди. Хоча термінологія в літературі іноді суперечлива, в більшості випадків вважається, що безколекторні двигуни постійного струму (BLDC) мають зворотну ЕРС у формі трапеції, а синхронні двигуни з постійними магнітами (PMSM) мають синусоїдальну зворотну ЕРС. І BLDC і PMSM можуть збуджуватися синусоїдальними струмами.
Tags
watchdog motor css flask max1674 dht11 hih-4000 ngnix bmp280 servo bldc ssd1306 mpu-6050 3d-printer eeprom rfid brushless mongodb meteo timer i2c pwm websocket esp8266 tim nvic st-link encoder dma rs-232 exti displays pmsm flash bkp raspberry-pi rtc usart piezo ethernet gps sensors capture atmega bluetooth barometer eb-500 battery lcd led web ssd1331 gpio programmator avr mpx4115a stm32 java-script python remap wifi uart usb bme280 examples books sms smd html git nodemcu soldering options adc dc-dc solar foc docker mpu-9250
Архіви