Тег: motor
Деякі думки про точність вимірювань в електроприводі
"А якщо на велоколесо встановити енкодер буде ж краще ніж штатні датчики Холла? Енкодер точніший!" - такі питання мені інколи ставлять.
А насправді чи можна таким чином покращити точність вимірювання положення ротора безколекторного мотора і таким чином покращити керування електричним мотором? І взагалі, яка точність вимірювань потрібна, чи принаймні достатня, для датчиків положення ротора та датчиків вимірювання струму у системах керування безколекторними моторами? У це питання ми сьогодні будемо заглиблюватися. І мова буде не лише про векторне керування.
Датчики Холла 120/60 градусів
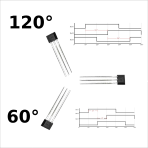
- Ще це означає?
- У чому різниця встановлення датчиків?
- Як запустити двигун з датчиками 60 градусів регулятором який вміє лише 120?
Може здатися очевидним, що 120 і 60 - це кут під яким встановлюються датчики Холла, та це насправді не так. У першому і другому випадку датчики встановлені відносно один до одного з кутом 120 градусів. Звісно, мова йде про електричні градуси.
FOC - своя реалізація векторного керування. Підбиваю підсумки 2022 року
FOC (Field Oriented Control) using Polar Coordinates. Своя реалізація векторного керування безколекторними моторами у якій використовуються полярні координати. Підбиваю підсумки що зроблено за 2022 рік.
Конструктор регуляторів моторів. Підбиваю підсумки 2022 року.
Конструктор регуляторів моторів. За цей рік зроблено не багато. Але проєкт не вмер. Невеличкий рух є, поступово буде розвиватися цей напрямок. Можливо будуть цікаві відео про окремі блоки.
Сторінка зі схемами, платами:
Відео по темі:
Чому трифазні мотори стали такими популярними?
Своя бібліотека для векторного керування безколекторними моторами
Адаптивний ПІД регулятор
Конструктор регуляторів моторів. Структура.
Конструктор регуляторів моторів. Анонс.
Рекуперація. FOC і цікаві досліди
Ротор з металевим кільцем проти ротора без кільця
Порівняння характеристик дерев'яного бісколлекторного мотора з різними роторами.
🇺🇦 FOC Board STM32F103RB 🧩
(Оновлено 06.04.2021)
Плата керування безколекторними PMSM моторами на базі модуля мікроконтроллера STM32F103RBT6.
Це бюджетний варіант плати для вивчення MCSDK, який Ви можете зібрати власноруч з доступних у вільному продажу компонентів. Ви можете завантажити схему і файли для виготовлення плати нижче.
Інформація по цьому проекту постійно буде оновлюватися, коригуватися і доповнюватися на цій сторінці.
Схема
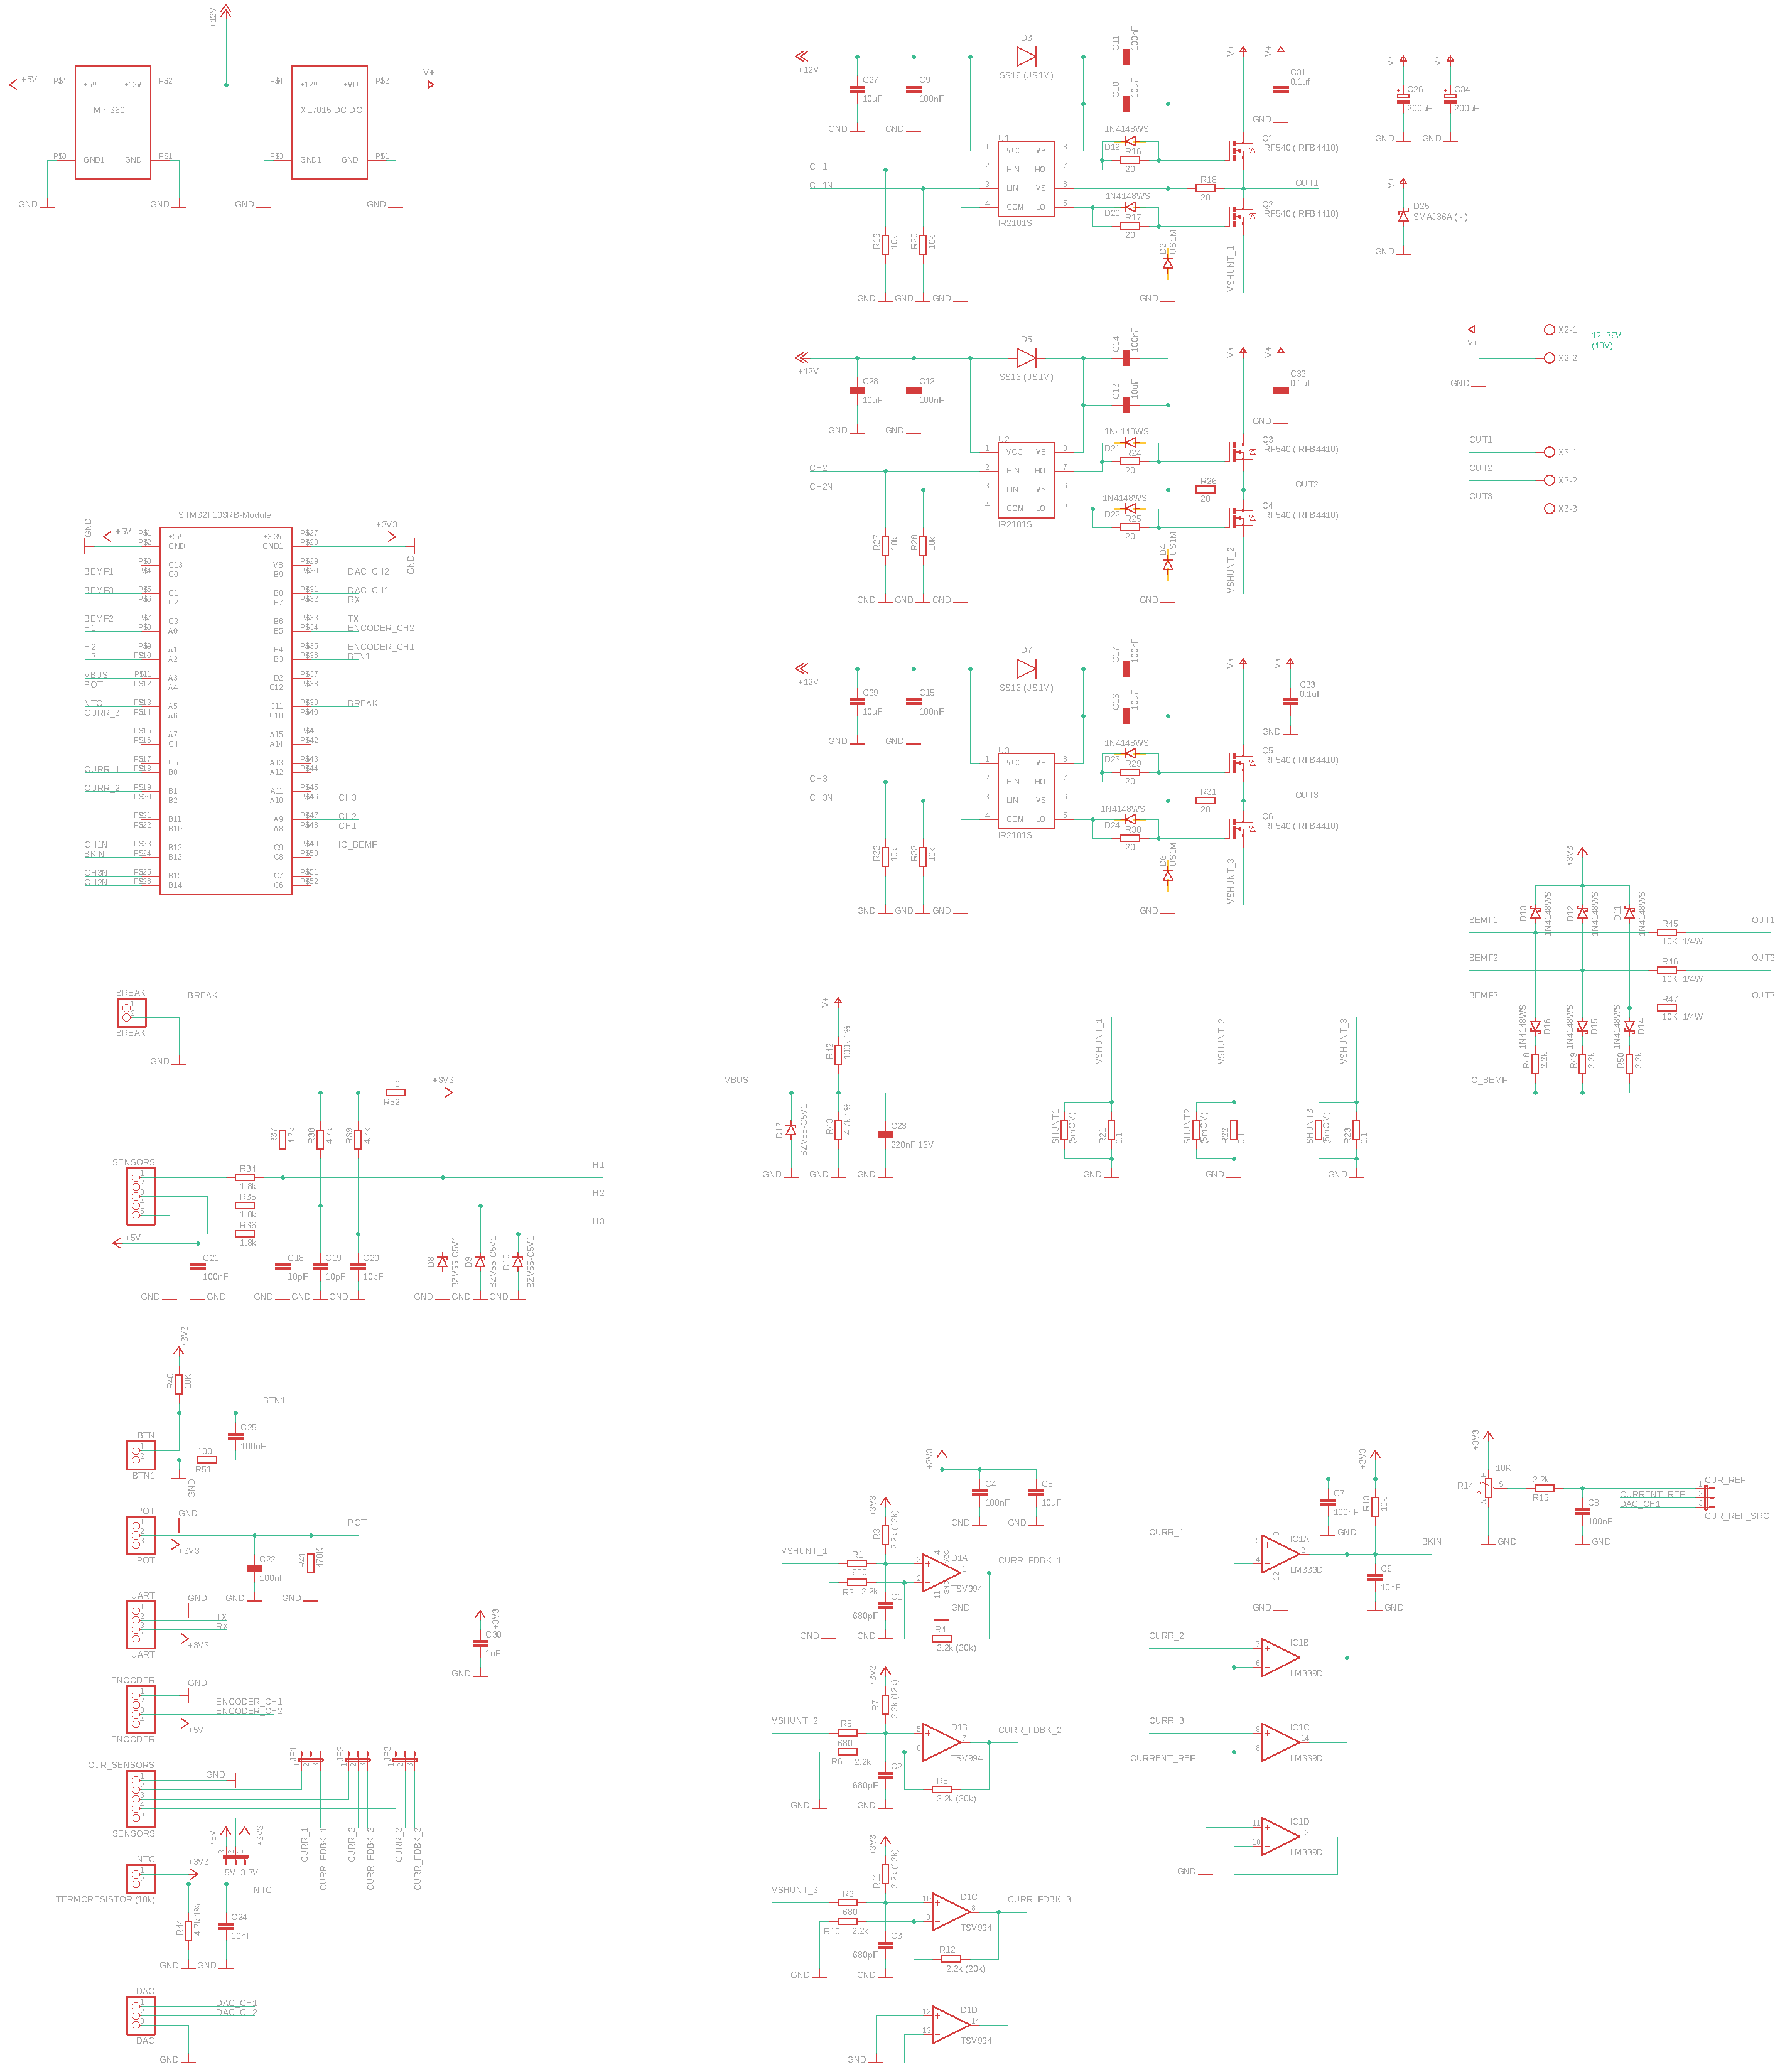
Призначення
Плата призначена для вивчення MCSDK. Може керувати моторами потужністью до 60 Ватт з напругою живлення до 36 В. Або моторами до 300 Ватт з напругою живлення 48 В.Вигляд плати
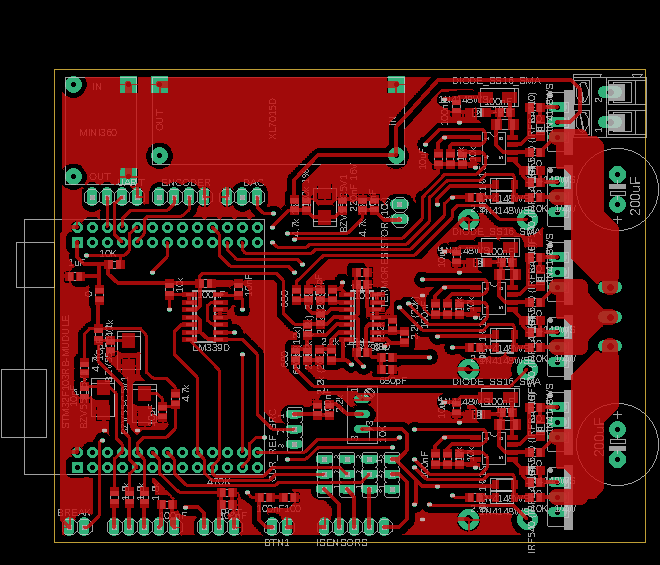
Вигляд плати зверху
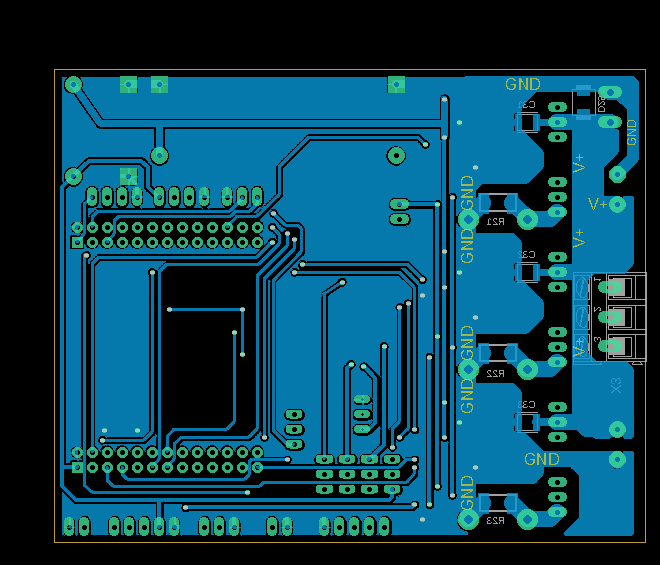
Вигляд плати знизу
Tags
web java-script bmp280 adc bldc stm32 rs-232 programmator 3d-printer flash pwm sms motor docker raspberry-pi meteo gps ngnix bme280 timer ssd1331 mpu-6050 bkp battery rfid st-link tim mpx4115a ssd1306 encoder atmega pmsm wifi options rtc examples nvic soldering mongodb esp8266 books lcd foc flask barometer bluetooth ethernet brushless uart watchdog servo gpio solar git remap dma usart eb-500 smd nodemcu sensors displays html python capture dht11 led i2c eeprom piezo exti websocket max1674 usb dc-dc avr hih-4000 css mpu-9250
Архіви