Brushless Motors
Фільтрація Back-EMF. Безсенсорні BLDC мотори
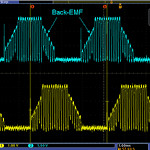
Ця стаття про деякі аспекти керування Безколекторними Бездатчиковими двигунами постійного струму (BLDC моторами). При керуванні бездатчиковими моторами положення ротора двигуна визначається за зворотною електрорушійною силою, яку звичай називають Back electromotive force або скорочено Back EMF чи BEMF. Вимірювання BEMF виконується на фазах мотора. Цей сигнал зашумлений здебільшого через використання PWM у керуванні мотором. Окрім того, ступінь зашумленості BEMF залежить від навантаженості мотора, та властивостей самого мотора. У статті розглянуто декілька підходів фільтрації BEMF.
Інформація викладена тут може бути цікавою тим, хто проєктує ESC (регулятори швидкості) для бездатчикових BLDC моторів.
Деякі думки про точність вимірювань в електроприводі
"А якщо на велоколесо встановити енкодер буде ж краще ніж штатні датчики Холла? Енкодер точніший!" - такі питання мені інколи ставлять.
А насправді чи можна таким чином покращити точність вимірювання положення ротора безколекторного мотора і таким чином покращити керування електричним мотором? І взагалі, яка точність вимірювань потрібна, чи принаймні достатня, для датчиків положення ротора та датчиків вимірювання струму у системах керування безколекторними моторами? У це питання ми сьогодні будемо заглиблюватися. І мова буде не лише про векторне керування.
Датчики Холла 120/60 градусів
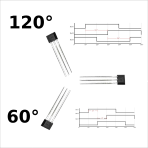
- Ще це означає?
- У чому різниця встановлення датчиків?
- Як запустити двигун з датчиками 60 градусів регулятором який вміє лише 120?
Може здатися очевидним, що 120 і 60 - це кут під яким встановлюються датчики Холла, та це насправді не так. У першому і другому випадку датчики встановлені відносно один до одного з кутом 120 градусів. Звісно, мова йде про електричні градуси.
U-FOC - Векторне керування безколекторними моторами

Що таке U-FOC?
U-FOC - це проєкт програмно технічного комплексу для ОЗНАЙОМЛЕННЯ, ВИВЧЕННЯ і побудови систем векторного керування безколекторними моторами та екосистеми навколо них. Тобто, це не одна плата контролера двигуна, а невеликий комплекс, який дозволяє поєднувати декілька двигунів, керувати ними програмно або вручну, поєднувати з різними контролерами, пристроями з дисплеями та органами керування, організувати доступ в мережу, та таке інше.Відео - FOC. Polar Coordinates
Використання полярних координат у векторному керуванні двигунами. У цьому відео я "топлю" за використання полярних координат у векторному керуванні двигунами. Цей підхід простіший у реалізації і працює швидше.
Попереднє відео FOC & Polar coordinates:
https://youtu.be/I7q4bYjqLqg
Конструктор регуляторів PMSM, BLDC двигунів

Проєкт створено з метою прискорення проєктування і зменшення витрат на проєктування контролерів для потужних синхронних двигунів з постійними магнітами (BLDC, PMSM).
Розробка не комерційна, робилася виключно для задоволення власних потреб і забаганок.
Проєкт розділений на окремі модулі (куплені і виготовлені власноруч), завдяки чому можна швидко змінювати конфігурацію регулятора за допомогою викрутки і гайкового ключа.
Окремі модулі легко замінюються іншими, і для цього не потрібно переробляти всю схему.
Повний комплект модулів дорогий і мало цікавий, але деякі окремі модулі і їх схеми комусь можуть бути корисні.
Через війну роботу над проєктом тимчасово призупинено. Ця сторінка відображає поточний стан проєкту і буде періодично оновлюватися.
Своя бібліотека для векторного керування безколекторними моторами
FOC Position Control. Векторне управління - Стабілізація положення
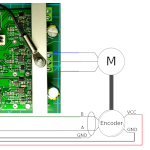
Безколекторні двигуни можливо використовувати не тільки як тяглові, а ще як сервоприводи для систем позиціювання. У цьому випадку їх не слід порівнювати з кроковими електродвигунами. Використовуючи Безколекторні двигуни можна побудувати більш досконалу систему утримування положення. Навіть як що вплив зовнішніх сил буде намагатися зрушити систему з заданого положення, двигун буде намагатися утримувати задане положення. А якщо зовнішні сили відхилять систему від заданого положення, двигун поверне її у задане положення. Для того, щоб система могла оцінювати положення, двигун має бути обладнаний датчиком положення (зазвичай енкодером). Використовуючи зворотній зв'язок з датчика положення, контролер зможе керувати двигуном для забезпечення утримання положення. Звісно, така система буде більш складною і більш дорогою за просту систему з кроковими електродвигунами без зворотного звʼязку.
Рекуперація. FOC і цікаві досліди
Ротор з металевим кільцем проти ротора без кільця
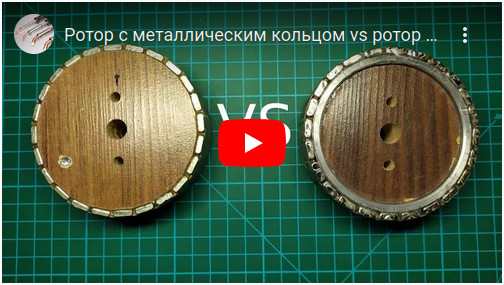
Порівняння характеристик дерев'яного бісколлекторного мотора з різними роторами.
🇺🇦 FOC Board STM32F103RB 🧩
(Оновлено 06.04.2021)
Плата керування безколекторними PMSM моторами на базі модуля мікроконтроллера STM32F103RBT6.
Це бюджетний варіант плати для вивчення MCSDK, який Ви можете зібрати власноруч з доступних у вільному продажу компонентів. Ви можете завантажити схему і файли для виготовлення плати нижче.
Інформація по цьому проекту постійно буде оновлюватися, коригуватися і доповнюватися на цій сторінці.
Схема
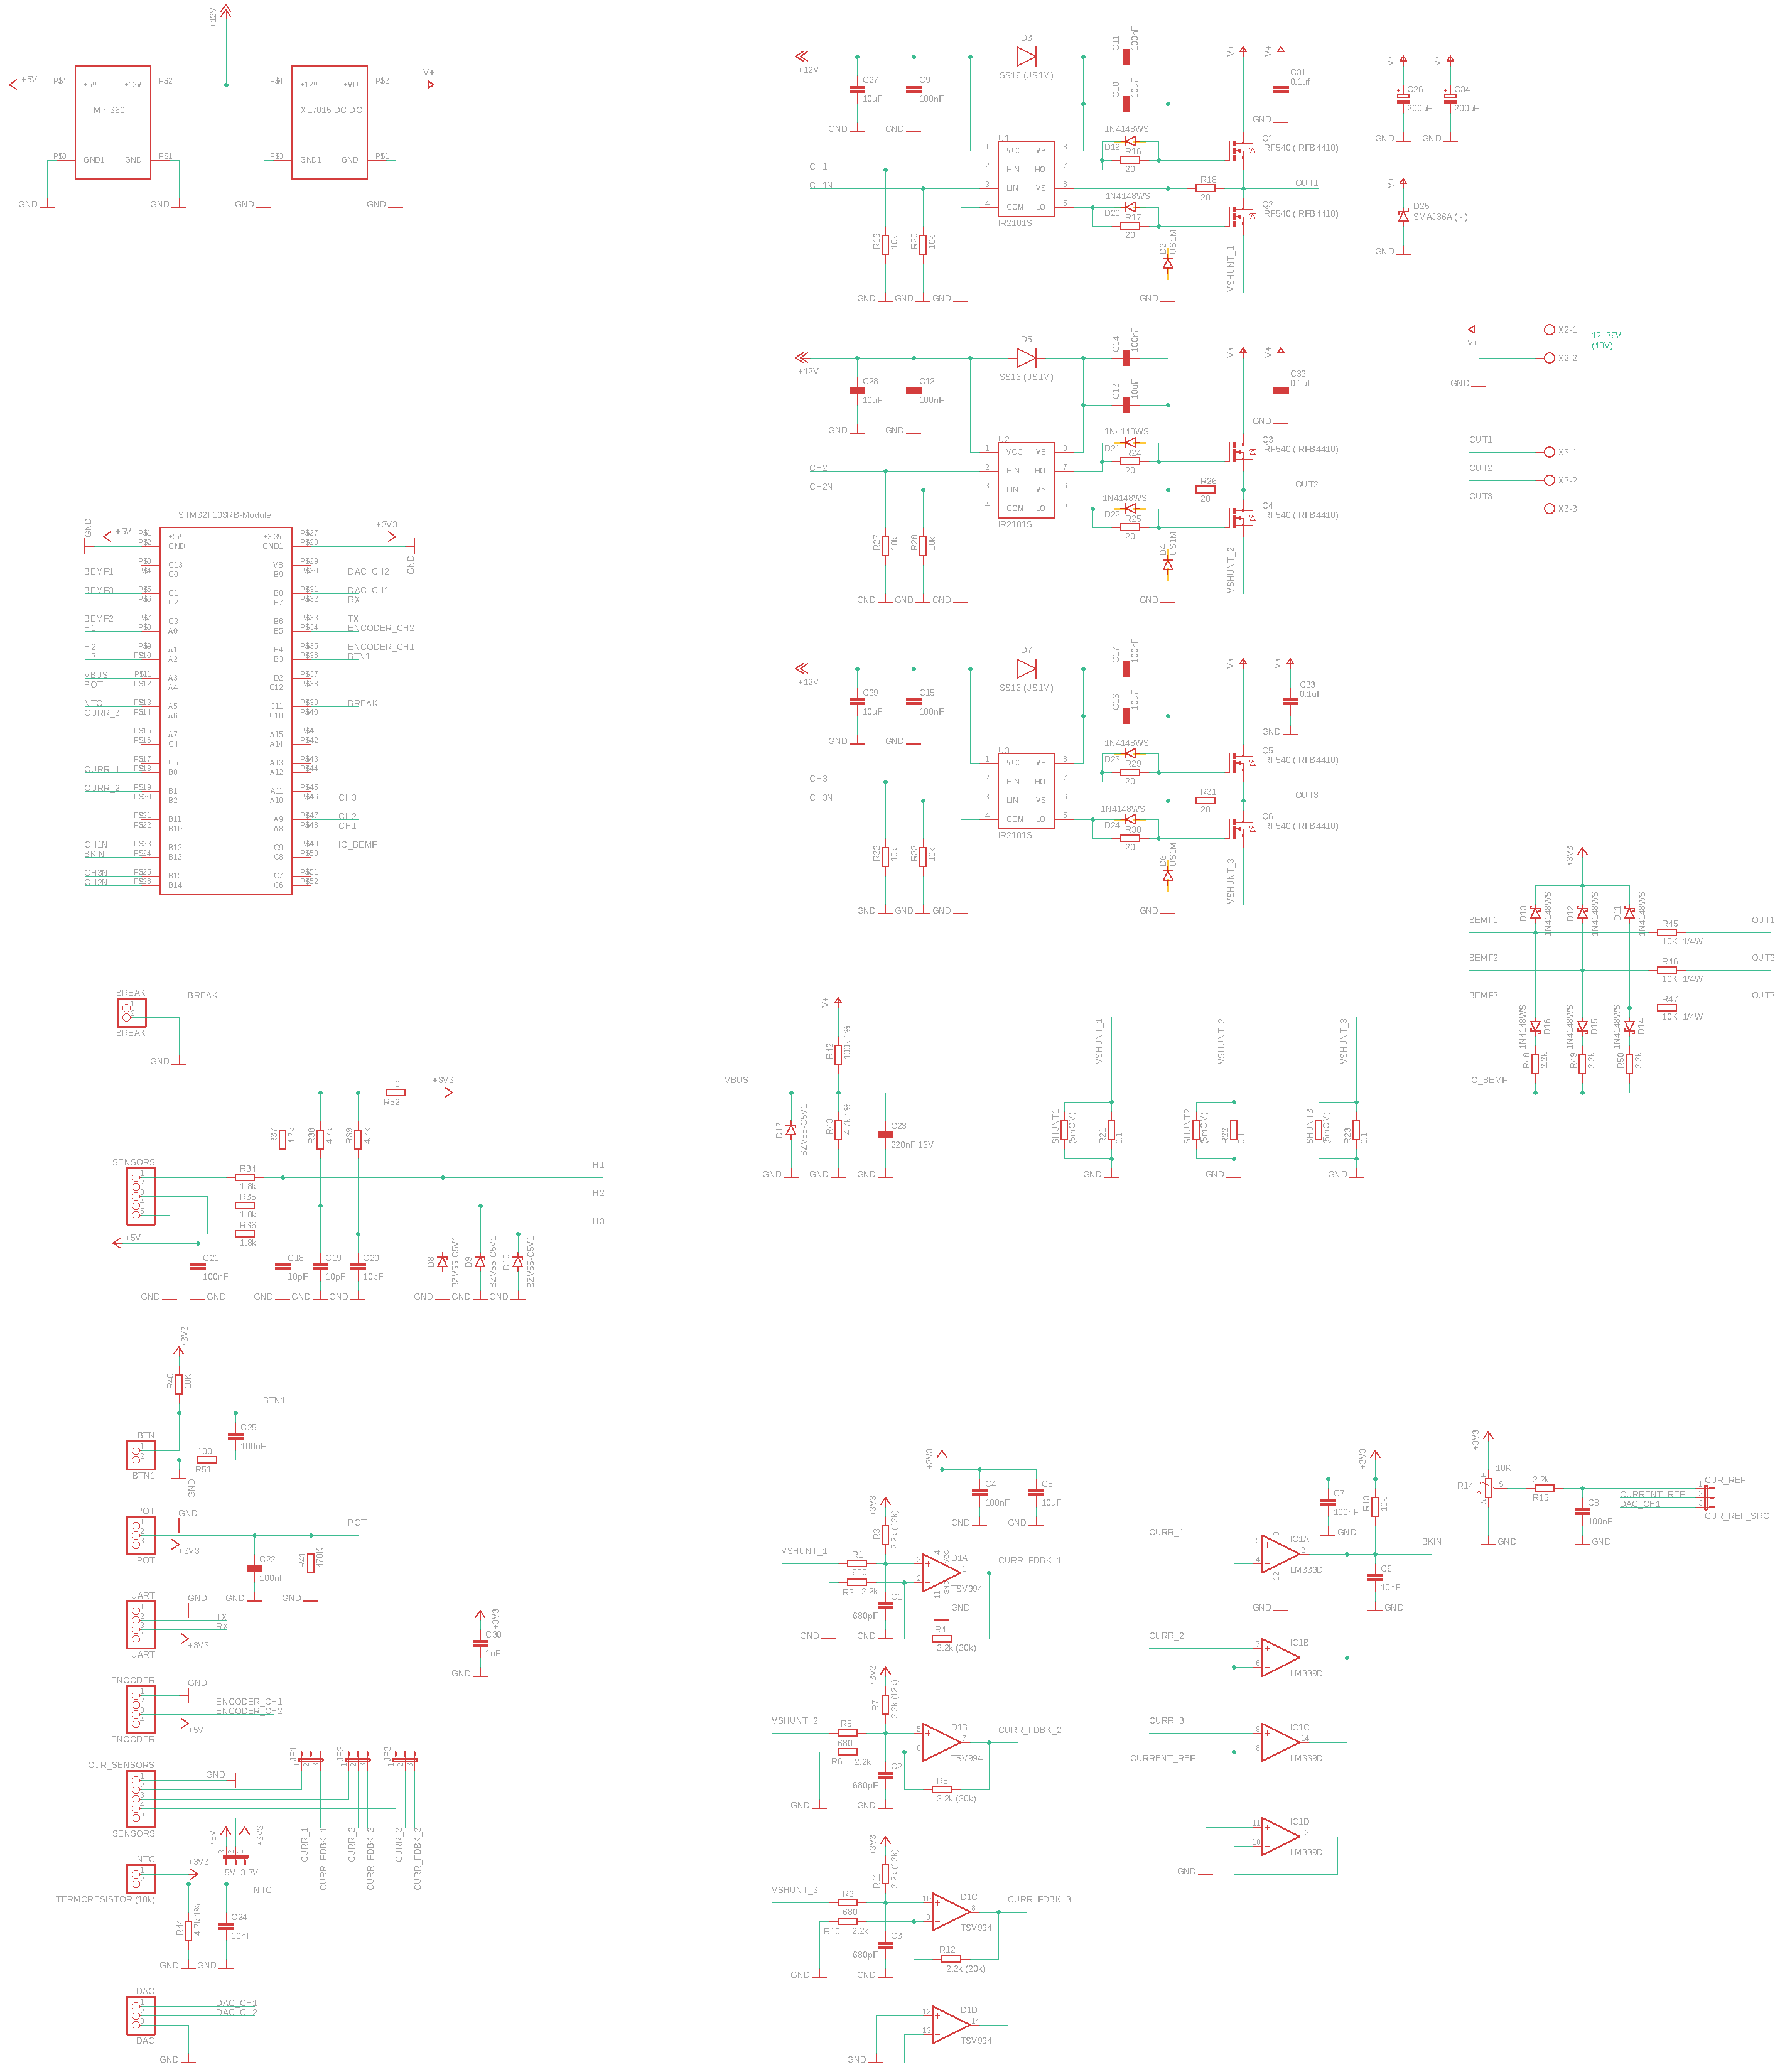
Призначення
Плата призначена для вивчення MCSDK. Може керувати моторами потужністью до 60 Ватт з напругою живлення до 36 В. Або моторами до 300 Ватт з напругою живлення 48 В.Вигляд плати
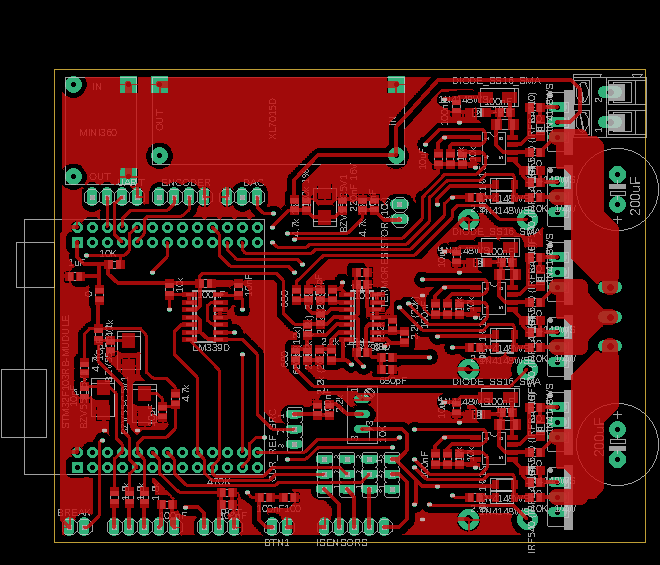
Вигляд плати зверху
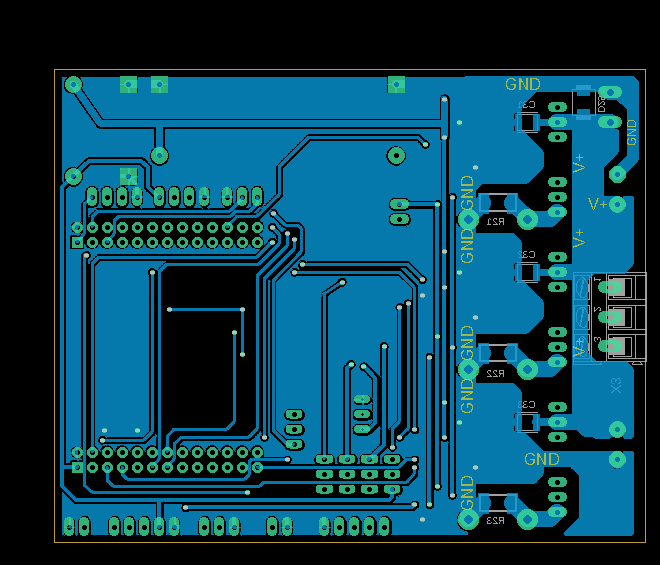
Вигляд плати знизу
STM32 Motor control SDK - керування оборотами мотора за допомогою потенціометра 📑
Векторне управління безколекторним мотором. Як програмно керувати обертами мотора за допомогою потенціометра. X-CUBE-MCSDK, STM32 Motor Control Software Development Kit (MCSDK) для мікроконтролерів STM32.
Категорії
Tags
dma dc-dc lcd eb-500 raspberry-pi tim wifi eeprom gpio piezo rfid usb encoder capture avr mongodb adc soldering ngnix gps css python options examples ethernet motor atmega sensors bkp exti led meteo mpu-9250 remap solar smd html docker hih-4000 programmator displays mpx4115a battery brushless web pmsm nodemcu watchdog rtc servo uart i2c mpu-6050 pwm usart sms git ssd1331 3d-printer flash nvic books websocket st-link ssd1306 max1674 foc stm32 java-script esp8266 timer bmp280 barometer dht11 rs-232 bluetooth bldc flask bme280
Архіви