GPS EB-500 + ATMEGA. Схема. Пример для WinAVR (GCC).
Некоторое время назад я публиковал статью GPS модуль EB-500 и ATMega и GPS. Расчет дистанции между двумя точками по GPS координатам. Расчет курса на точку. Теперь представляю пример схемы на базе контроллера ATMEGA64 проект для WinAVR (GCC). В проекте используется доработанная библиотека для EB-500 115200. Поскольку большинство модулей EB-500 теперь работают на скорости 115200, пришлось немного модифицировать разбор сообщений модуля.
Микроконтроллер работает от встроенного RC-генератора на частоте 8Мгц. Крайне желательно увеличить частоту до 16Мгц. Поскольку при 8Мгц могут появляться ошибки при чтении с UART на такой скорости. Ситуацию спасает регистр, позволяющий калибровать частоту встроенного RC-генератора. В примере он не задействован, но в других проектах мне приходилось применять калибровку частоты.
На схеме изображены варианты подключения к дисплеям WG12864A и WG12864B. Проект скомпилирован для WG12864A. Если будете использовать WG12864B, включите в файле WG12864A.h строки
#define WG12864B

// Comrade_B
#define LCD_E    0b00000100
#define LCD_RS    0b00001000
#define LCD_RW    0b00010000
#define LCD_RST    0b00100000
#define LCD_CS2    0b01000000
#define LCD_CS1    0b10000000
И закомментируйте
// Comrade_A
#define LCD_RST    0b00100000
#define LCD_E    0b00010000
#define LCD_RW    0b00001000
#define LCD_RS    0b00000100
#define LCD_CS2    0b01000000
#define LCD_CS1    0b10000000
Схема

Схема имеет два питания +3.3 и +5В. Максимальное напряжение питания для EB-500 - 4.2В. Дисплеи WG12864 требуют 5В. На схеме блок питания не обозначен. Собран он на базе двух микросхем MAX1674 - прибор питается от батареи.
Обратите внимание на разъем программатора ISP. Две линии задействованы и для программатора и для управления GPS модулем EB-500. Если во время прошивки GPS модуль будет включен, он будет мешать корректной прошивке контроллера. На время прошивки GPS модуль нужно отключить. Это можно сделать, отключив питание батареи BAT1. При отсутствии напряжения на входе V_RTC_3V3 GPS модуль EB-500 не запускается и не мешает программировать микроконтроллер. Возможен и другой путь: использовать перемычки или переключатели.
Программа
В программе задействован таймер TIMER2, который срабатывает 100 раз в секунду. Раз в секунду он выставляет влаг FLAG_ONE_SEC=1, согласно которому данные отображаются на дисплее и FLAG_ONE_SEC устанавливается в 0. Таким образом, данные отображаются один раз в секунду. В примере реализованы функции расчета курса и дистанции до указанной точки. Координаты точки указываются в строках:
// Расчетная точка. Дистанция и направление рассчитывается до этой точки.
sprintf(GPS_Current_Point.name, " Point 1");
GPS_Current_Point.latitude = 41034568;
GPS_Current_Point.latitude_c = `N`;
GPS_Current_Point.longitude = 31243322;
GPS_Current_Point.longitude_c = `E`;
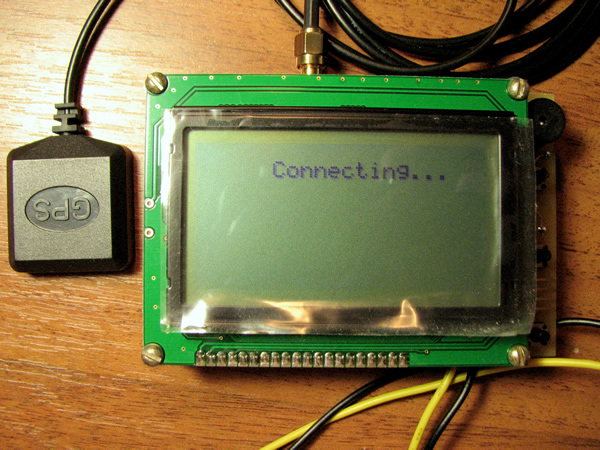
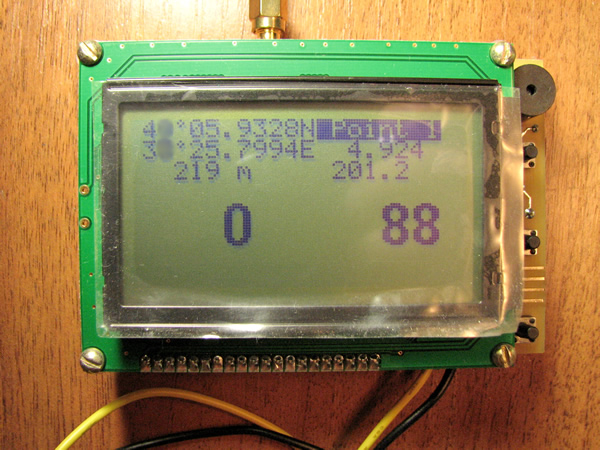 Успехов.
Статьи по теме: GPS. Расчет дистанции между двумя точками по GPS координатам. Расчет курса на точку GPS модуль EB-500 и ATMega Обновленный GPS модуль EB-500
Tags
watchdog motor css flask max1674 dht11 hih-4000 ngnix bmp280 servo bldc ssd1306 mpu-6050 3d-printer eeprom rfid brushless mongodb meteo timer i2c pwm websocket esp8266 tim nvic st-link encoder dma rs-232 exti displays pmsm flash bkp raspberry-pi rtc usart piezo ethernet gps sensors capture atmega bluetooth barometer eb-500 battery lcd led web ssd1331 gpio programmator avr mpx4115a stm32 java-script python remap wifi uart usb bme280 examples books sms smd html git nodemcu soldering options adc dc-dc solar foc docker mpu-9250
Архіви