Безколекторні двигуни. Приклади на C
Ці приклади можна розглядати тільки як демонстрацію алгоритмів керування безколекторними двигунами. Для доведення їх до кінцевої технічної реалізації потрібно, як мінімум, додати схеми захисту. Ці приклади розраховані на керування двигунами з напругою живлення від 12 до 24 Вольт. При вищій напрузі живлення доведеться вносити зміни у схеми. У схемах передбачена можливість подачі PWM сигналу (за допомогою перемичок) на верхні та/або нижні ключі. Для керування бездатчиковими двигунами це може відіграти важливу роль.
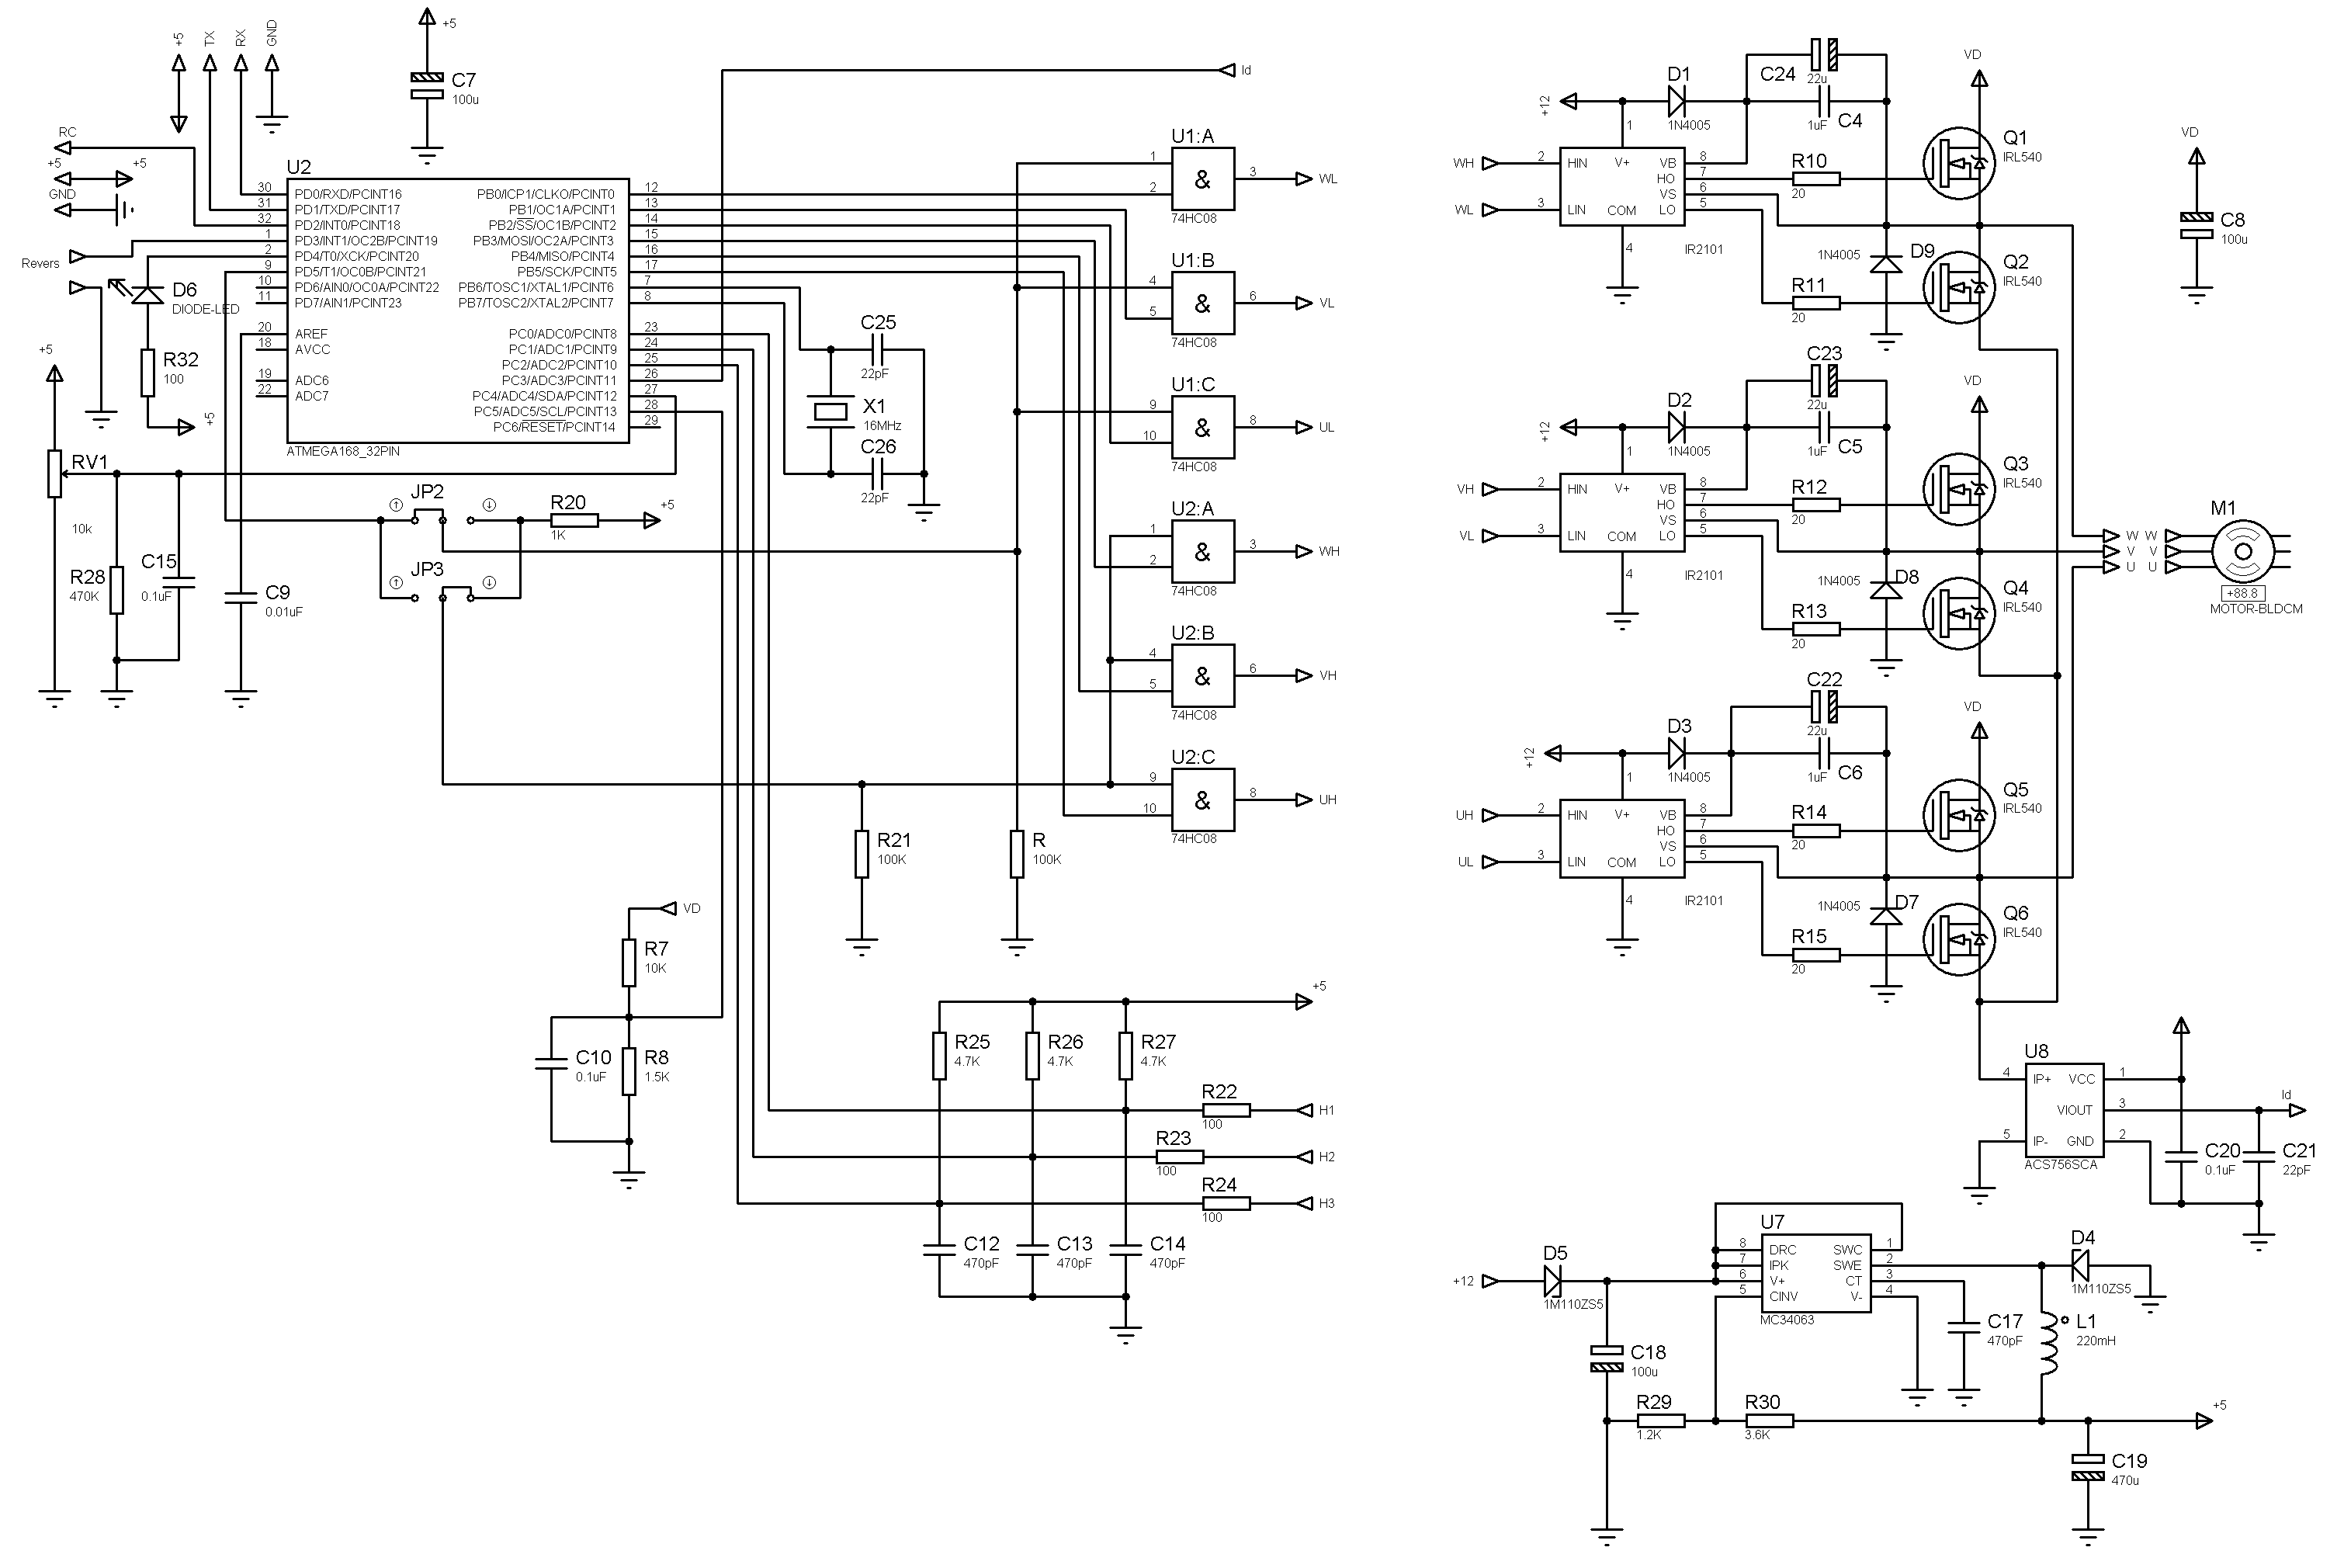
Sensored BLDC
| Приклад керування безколекторним двигуном з датчиками Холла
Приклад, написаний на GCC 3.4.6 для мікроконтролера Atmega168 Містить: схему, приклад коду на С. |
 |
|
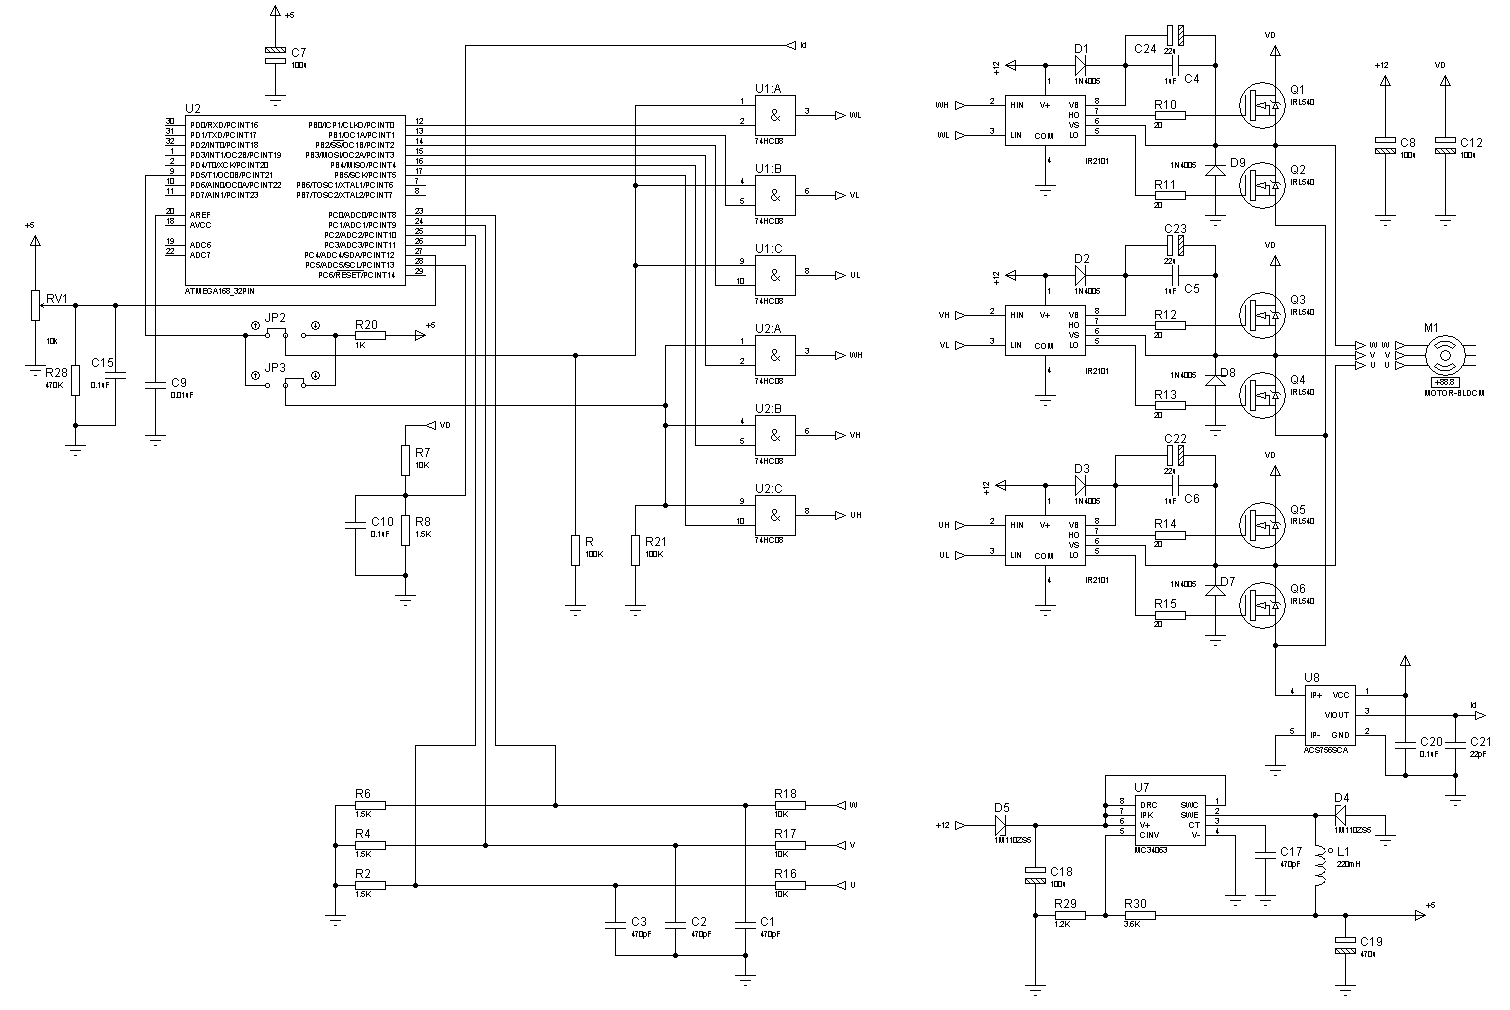
Sensorless BLDC (AVR444)
| Приклад керування бездатчиковим безколекторним двигуном
Приклад, написаний на GCC 3.4.6 для мікроконтролера Atmega168 Приклад від Atmel, адаптований до GCC Файли від Atmel (AVR444) можна скачати тут Містить: схему, приклад коду на С. |
 |
|
Контролер має працювати на частоті 8МГц. Алгоритм визначення положення ротора заснований на вимірі напруги на вільній фазі під час обертання ротора і визначенні моменту переходу напруги вільної фази через нуль. Для вимірювання напруги використовується АЦП мікроконтролера. У цьому прикладі в якості опорної напруги АЦП використовується живлення мікроконтролера, а рівень напруги переходу фази через нуль (значення АЦП) задається в константі ADC_ZC_THRESHOLD. Це не зовсім коректно, тому що при зміні напруги живлення двигуна, визначення моменту переходу вільної фази через нуль буде неточним. Через використання АЦП цей приклад має деякі обмеження по швидкості, що зазначено у документації від Atmel.
Sensorless BLDC
| Приклад керування бездачиковим безколекторним двигуном
Приклад, написаний на GCC 3.4.6 для мікроконтролера Atmega168 Містить: схему, приклад коду на С. |
|
|
Це ґрунтовна переробка прикладу AVR444. Його головна відмінність у тому, що для визначення моменту переходу напруги вільної фази через нуль використовується внутрішній компаратор мікроконтролера, а не АЦП. Також збільшено частоти роботи мікроконтролера до 16 МГц (тактування від зовнішнього кварцового резонатора). Ці та інші зміни дозволили працювати з більш швидкими двигунами.
Статті по безколекторним двигунам:
- Бесколлекторный мотор постоянного тока. Что это такое?
- Устройство бесколлекторного мотора
- Управление бесколлекторным мотором с датчиками Холла (Sensored brushless motors)
- Управление бесколлекторными моторами без бездатчиков (Sensorless BLDC)
- Запуск бесколлекторного мотора без бездатчиков (Sensorless BLDC)
- Определение положения ротора бесколлекторного мотора в остановленном состоянии
- Регулятор бесколлекторного мотора. Структура (ESC)
- Схема регулятора бесколлекторного мотора (Схема ESC)
- Силова частина регулятора BLDC двигунів
- Література по безколекторним двигунам.
- Безколекторні двигуни. Приклади програм для мікроконтролера
- Схема регулятора BLDC на STM32
- STM32. Приклад. Керування безколекторним двигуном (BLDC)
- STM32. Приклад. Керування PMSM. Приклади програм
- Видео о бесколлекторных моторах. BLDC, PMSM, векторное управление (російською)
Не зрозумію чому у вихіднику Sensored BLDC , ШІМ налаштований як PWM, phase Correct OCRA, начебто має бути Fast PWM 0xFF, і навіщо в ланцюзі VB два bootstrap capacitor, мені здається одного на 1 мкф вистачить.
Стосовно PWM, не зрозумів про який саме приклад йдеться. Їх було декілька і досить давно, понад 6 років тому.
Я вже старенький і забуваю що було на минулому тижні. Дайте посилання про який саме код йде мова і де Ви його звантажити.
Стосовно конденсаторів.
Якщо здається, що 1 мкф вистачить – ставте 1 мкф. Якщо не вистачить – потім можна додати ;) Я ж не знаю у якому режимі і буде використовуватися плата.
Подскажите, почему может возникать ошибка [SPICE] TRAN: Timestep too small; timestep = 1.25e-019: trouble with node #v:q6:fi1#branch при симуляции? Схему выстроил в полном соответствии с вышеописанными доками, но никак не получается решить судя по интернету - самую частую ошибку при симуляции)
Tags
web java-script bmp280 adc bldc stm32 rs-232 programmator 3d-printer flash pwm sms motor docker raspberry-pi meteo gps ngnix bme280 timer ssd1331 mpu-6050 bkp battery rfid st-link tim mpx4115a ssd1306 encoder atmega pmsm wifi options rtc examples nvic soldering mongodb esp8266 books lcd foc flask barometer bluetooth ethernet brushless uart watchdog servo gpio solar git remap dma usart eb-500 smd nodemcu sensors displays html python capture dht11 led i2c eeprom piezo exti websocket max1674 usb dc-dc avr hih-4000 css mpu-9250
Архіви