Електроніка, схеми, плати, статті - сторінка 4
« ‹ 2 3
Flask & Vue. Кастомні компоненти. Приклад№ 2.6
Flask & Vue. Авторизація. Приклад№ 2.5
Flask & Vue. Проста аутентифікація. Приклад№ 2.4
Flask & Vue. Серверна пагінація, пошук, сортування даних. Приклад№ 2.3
Flask & Vue. Frontend - Зручна навігація. Приклад№ 2.2
Flask & Vue. Друга серія прикладів
Вітаю. Починаю наступну, другу серію прикладів Flask + Vue. В цій серії будуть наступні статті:
- Згадати все (ця стаття)
- Посторінковий вивід даних (пагінація). Як зробити правильно
- Посторінковий вивід даних + сортування + пошук
- Проста Аутентифікація
- Авторизація
- Наводимо красу. Кастомний вигляд компонента "Product"
- Знову переробляємо backend. SQLAlchemy, Migrate, Marshmallow, JWT
- Використання систем збірки проекта. Webpack
Ротор з металевим кільцем проти ротора без кільця
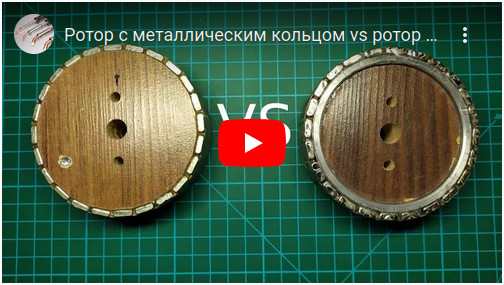
Порівняння характеристик дерев'яного бісколлекторного мотора з різними роторами.
🇺🇦 FOC Board STM32F103RB 🧩
(Оновлено 06.04.2021)
Плата керування безколекторними PMSM моторами на базі модуля мікроконтроллера STM32F103RBT6.
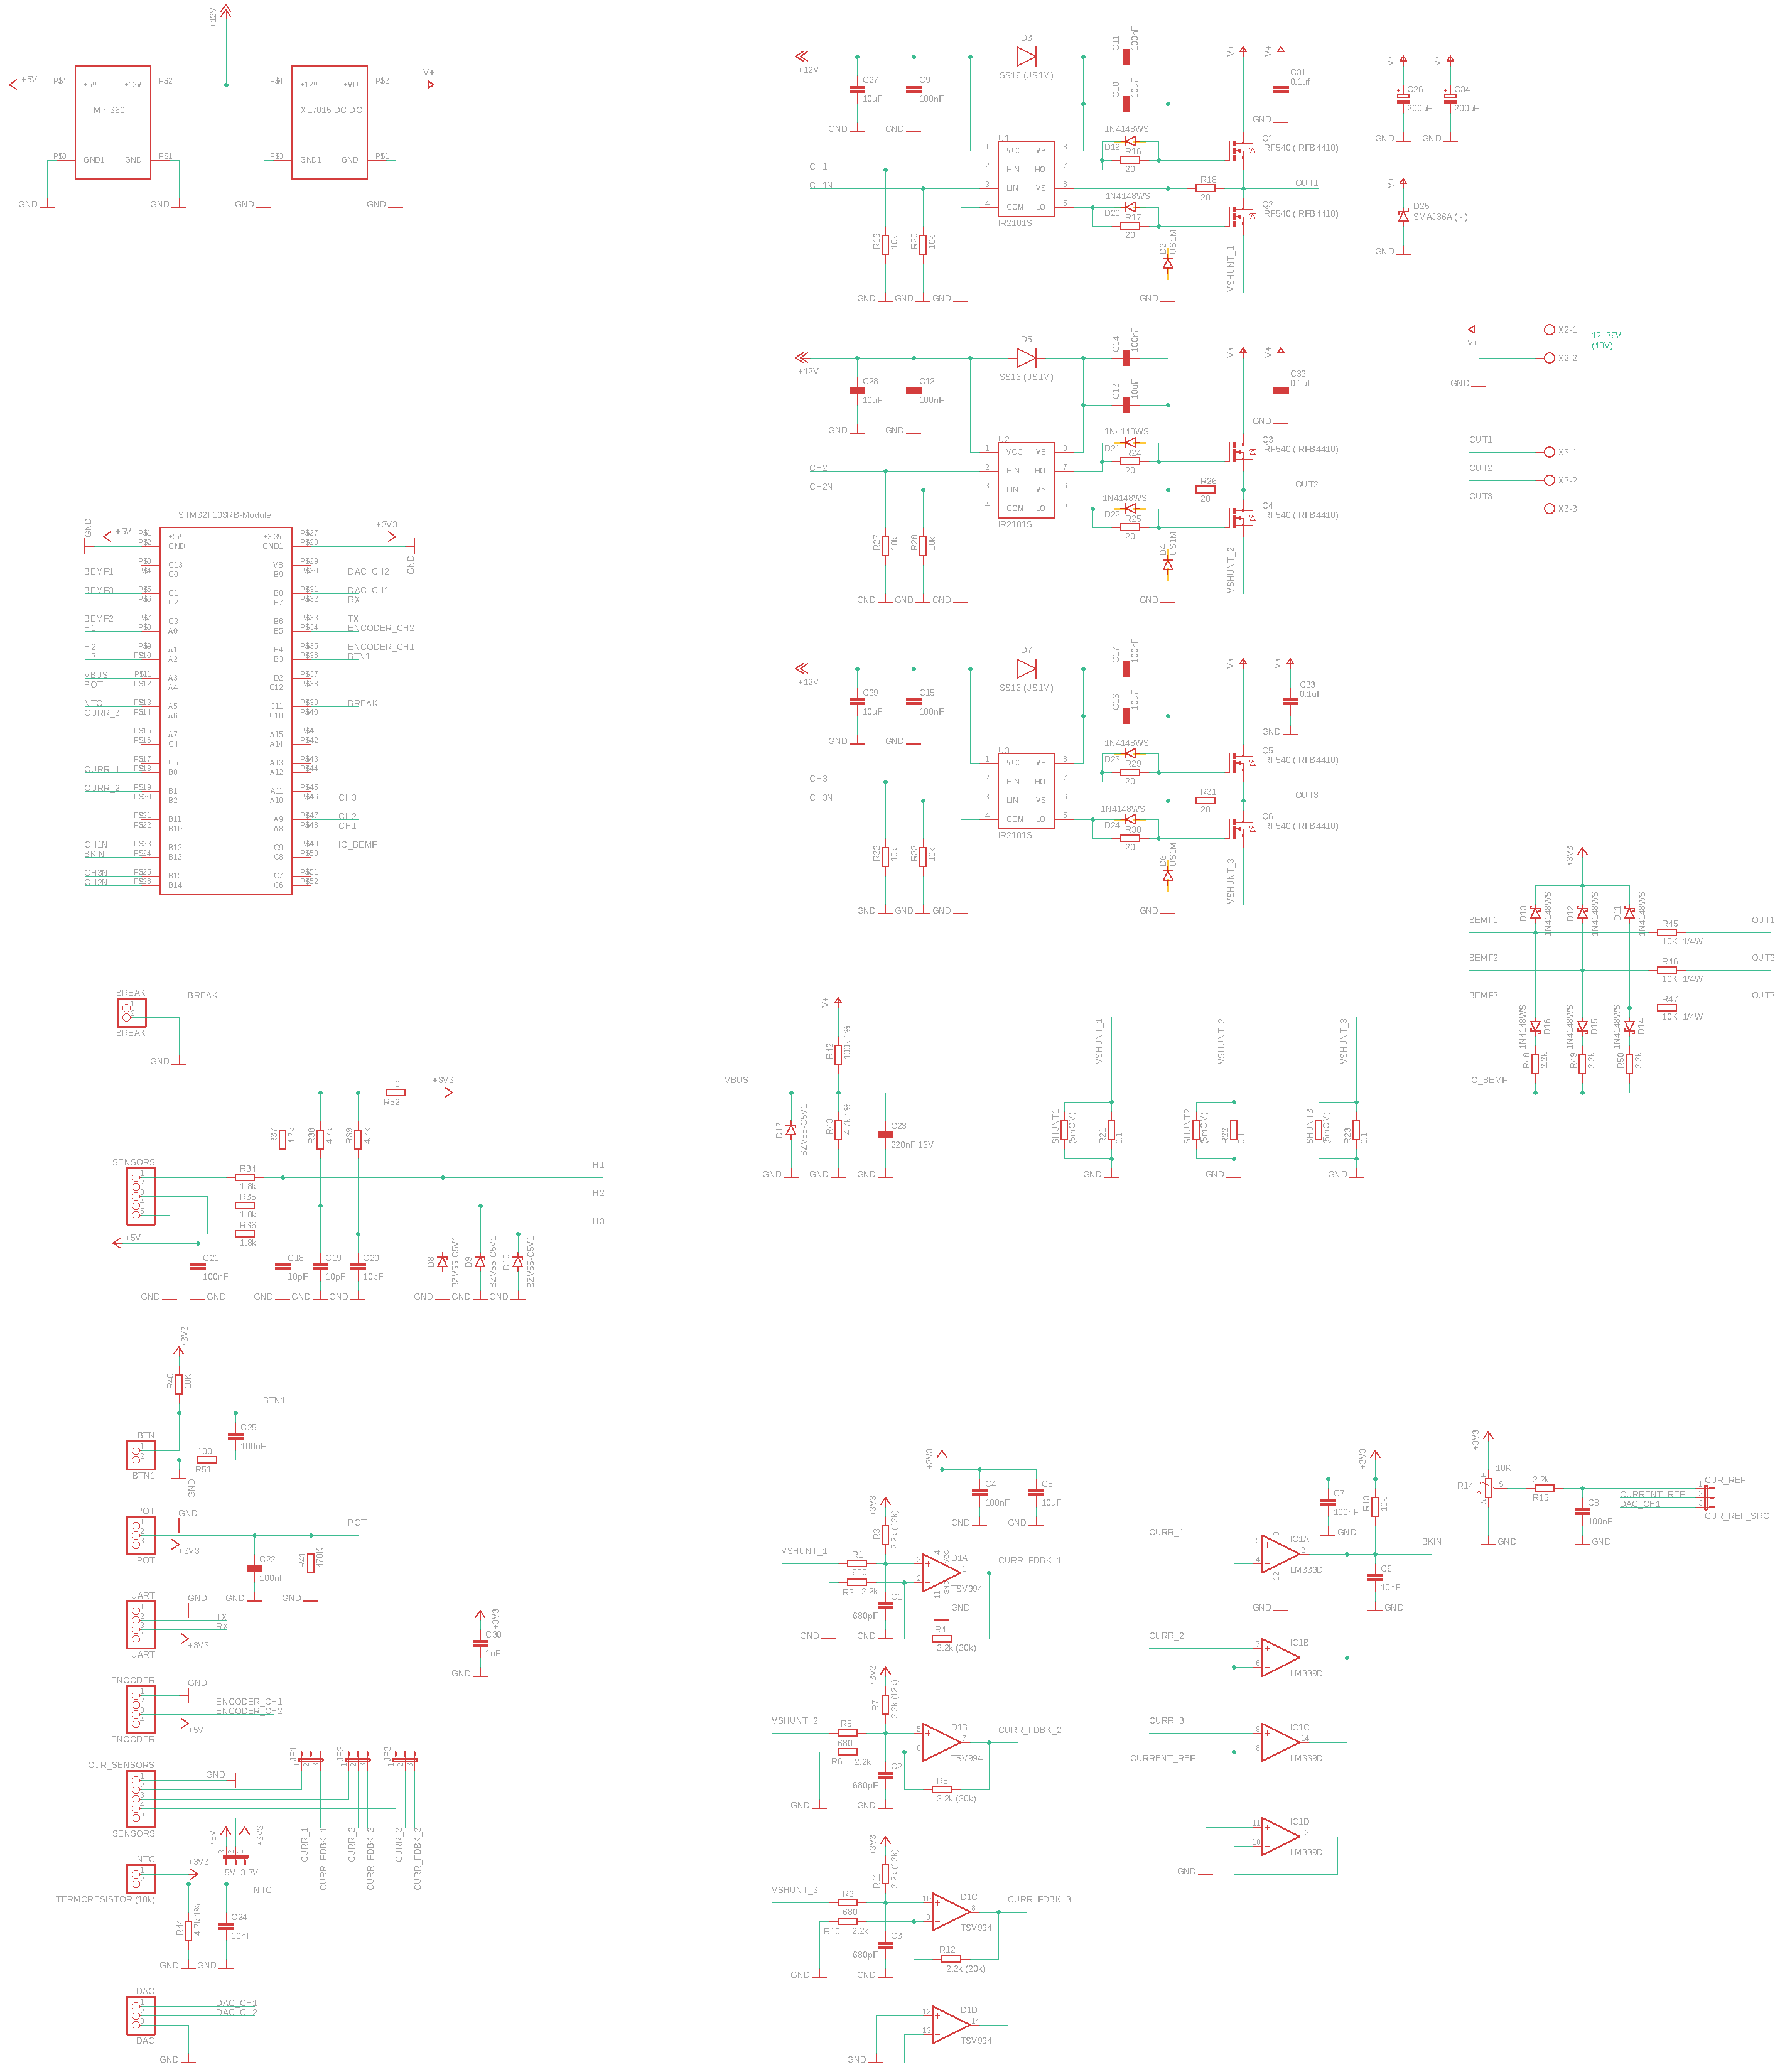
Це бюджетний варіант плати для вивчення MCSDK, який Ви можете зібрати власноруч з доступних у вільному продажу компонентів. Ви можете завантажити схему і файли для виготовлення плати нижче.
Інформація по цьому проекту постійно буде оновлюватися, коригуватися і доповнюватися на цій сторінці.
Схема
Призначення
Плата призначена для вивчення MCSDK. Може керувати моторами потужністью до 60 Ватт з напругою живлення до 36 В. Або моторами до 300 Ватт з напругою живлення 48 В.Вигляд плати
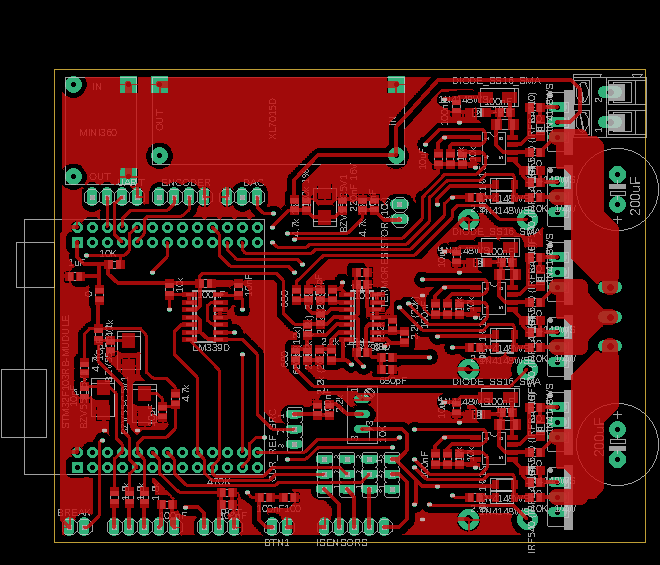
Вигляд плати зверху
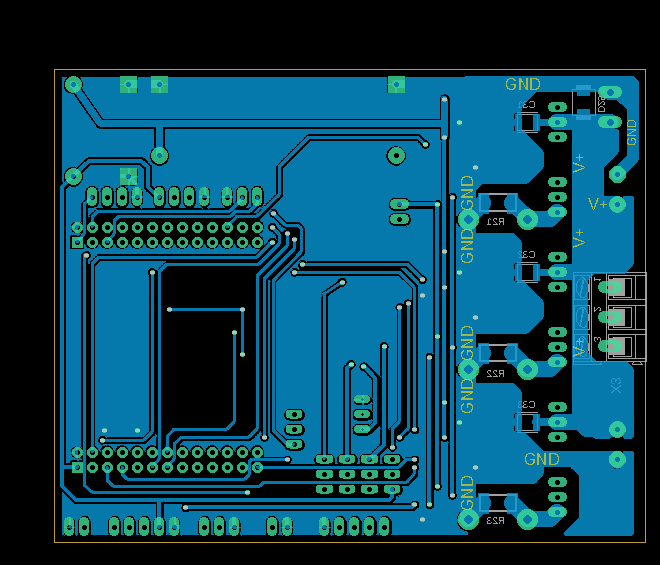
Вигляд плати знизу
STM32 Motor control SDK - керування оборотами мотора за допомогою потенціометра 📑
Векторне управління безколекторним мотором. Як програмно керувати обертами мотора за допомогою потенціометра. X-CUBE-MCSDK, STM32 Motor Control Software Development Kit (MCSDK) для мікроконтролерів STM32.
Flask✙Gunicorn✙Nginx➭😎
Це покрокова інструкція, як підняти в продакшені додаток, написаний на Flask, за допомогою GUNICORN та NGNIX. Отже, ми створили web-додаток за допомогою мікрофреймвока Flask. Ми його запускали та тестували на http://localhost:5000/. Але, в такому вигляді, на робочому сервері йому жити - не можна. Він не потягне навантаження і це може бути небезпечно. Як його підняти в продакшені? Для цього ми будемо використовувати GUNICORN і NGNIX.
STM32 Motor control SDK - програмне керування обертами мотора
Векторне управління безколекторним мотором. Як програмно керувати обертами мотора за допомогою X-CUBE-MCSDK, STM32 Motor Control Software Development Kit (MCSDK) для мікроконтролерів STM32.
STM32 Motor control SDK - як створити перший проект
Векторне управління безколекторним мотором. Створення проекту і запуск бесколлекторного мотора за допомогою X-CUBE-MCSDK, STM32 Motor Control Software Development Kit (MCSDK) для мікроконтролерів STM32.
« ‹ 2 3
Tags
dma dc-dc lcd eb-500 raspberry-pi tim wifi eeprom gpio piezo rfid usb encoder capture avr mongodb adc soldering ngnix gps css python options examples ethernet motor atmega sensors bkp exti led meteo mpu-9250 remap solar smd html docker hih-4000 programmator displays mpx4115a battery brushless web pmsm nodemcu watchdog rtc servo uart i2c mpu-6050 pwm usart sms git ssd1331 3d-printer flash nvic books websocket st-link ssd1306 max1674 foc stm32 java-script esp8266 timer bmp280 barometer dht11 rs-232 bluetooth bldc flask bme280
Архіви